Project Lead
·
江苏省研究生科研创新计划 26CXJH2619
面向无人机栖息的多光学传感器双稳态抓手
UAV Perching Bistable Gripper with Multi-channel Optical Tactile Sensing
面向无人机抓取与栖停的低功耗保持需求,设计连杆—弹性环耦合双稳态抓手机构,利用弹性环储能与越过不稳定平衡位置后的势能释放, 实现接触触发与快速闭合;依靠闭合稳态实现断电自锁保持,并集成 8 通道光学触觉感知系统进行抓取状态识别。
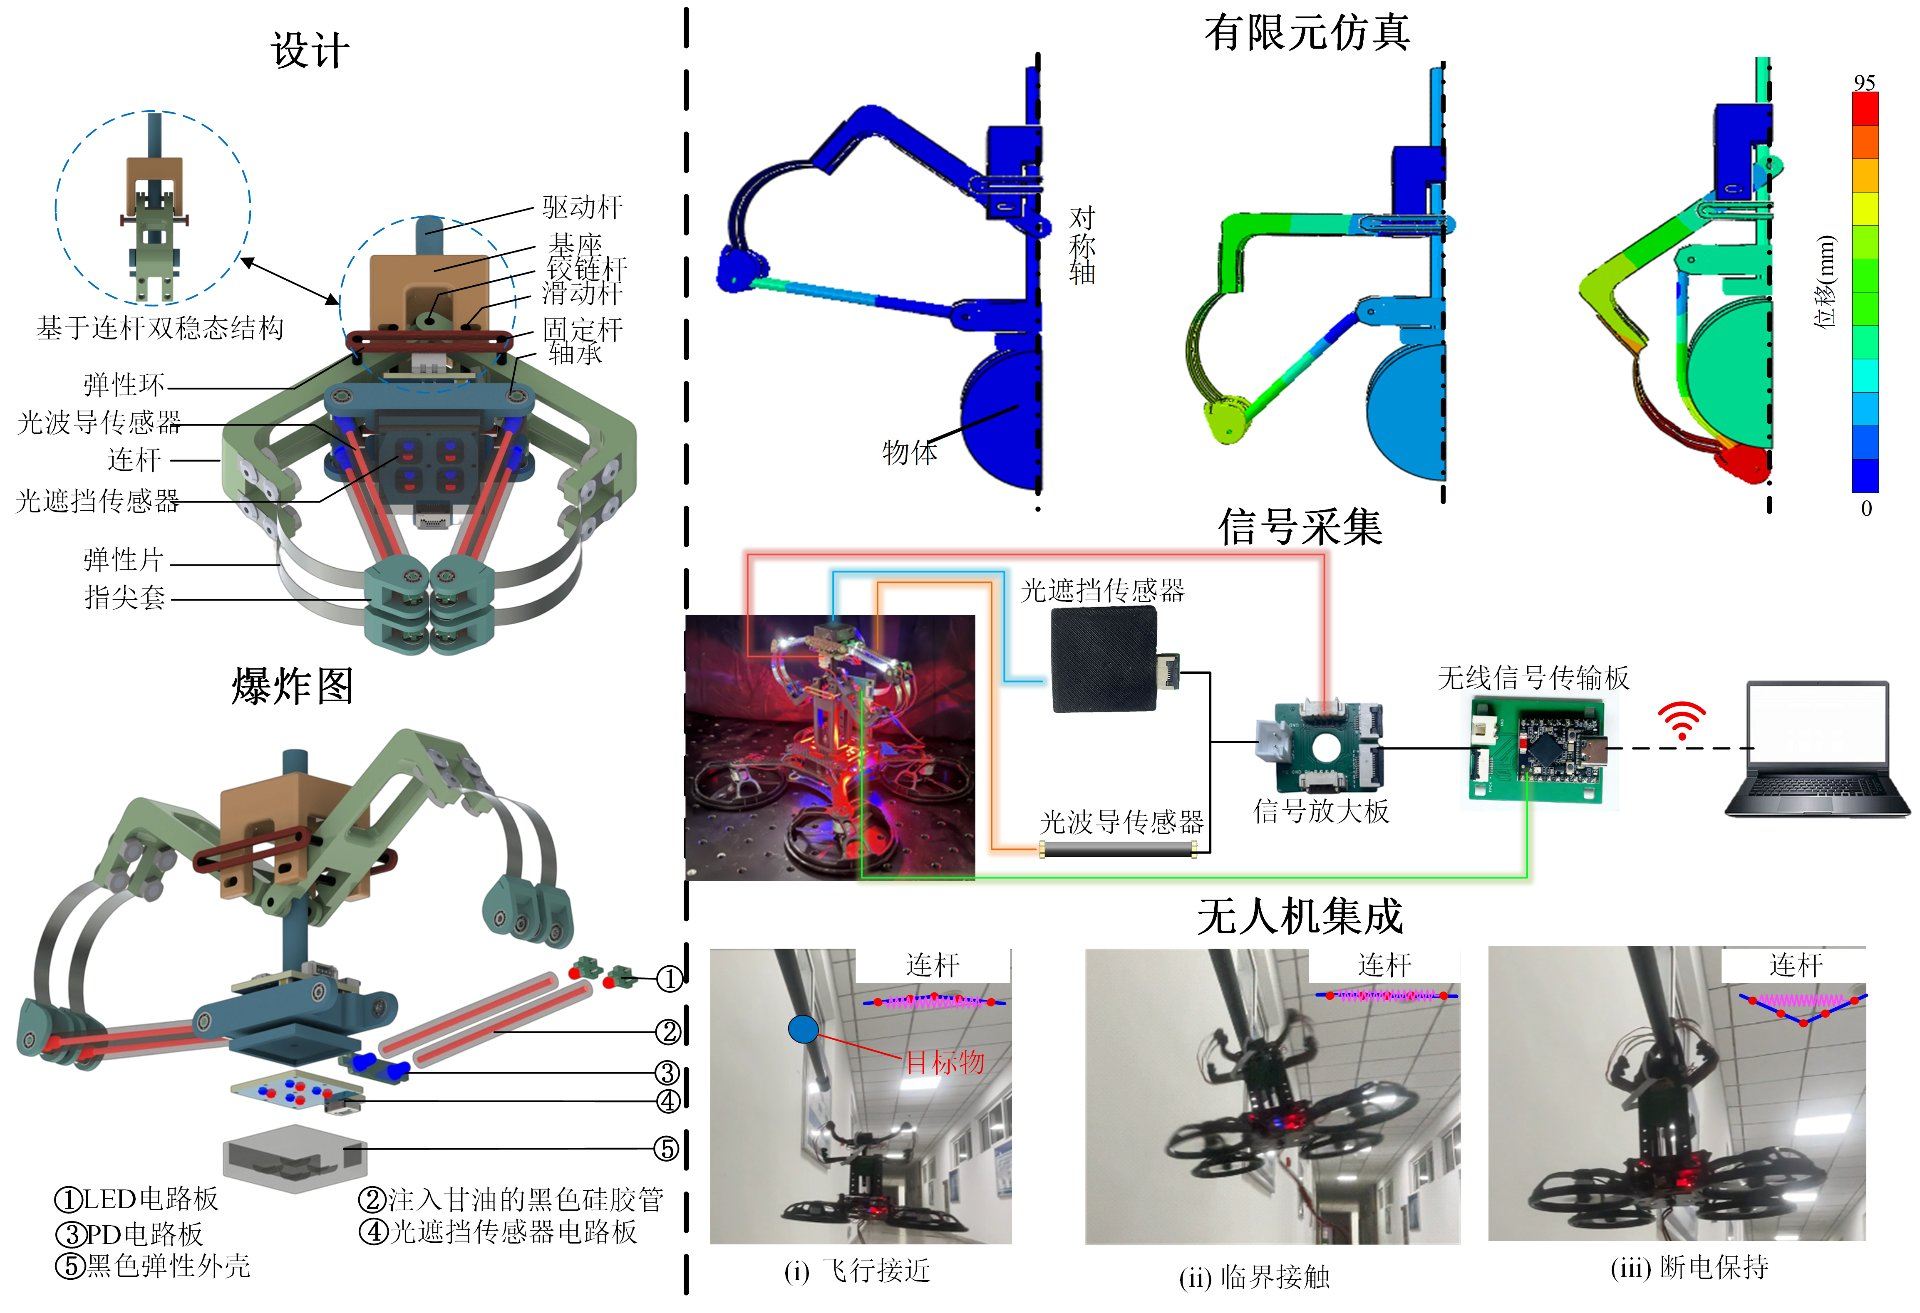
- 负责连杆—弹性环双稳态抓手机构设计、SolidWorks 建模及样机集成,完成末端执行器与无人机平台机械接口设计。
- 使用 ABAQUS 对触发闭合、弹性环变形及柔性手指接触过程进行有限元分析,验证机构工作可行性。
- 设计并集成多通道光学触觉传感结构,用于抓取过程状态感知与识别。
- 完成样机制造及无人机抓附/栖停实验,实现快速触发、断电保持和抓取状态感知。
55ms
Snap-through Closure
8ch
Optical Tactile Sensing
SELF-LOCK
Power-off Holding